
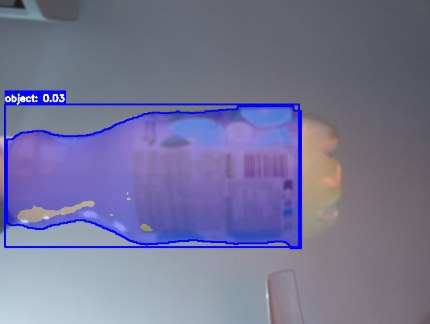
Šiame projekte kuriama pažangi kompiuterinės regos sistema, naudojanti Raspberry Pi ir YOLOv11 neuroninį tinklą, skirta realiuoju laiku aptikti ir segmentuoti atliekų objektus iš kameros perduodamo vaizdo. Skirtingai nuo įprasto objektų aptikimo, sistema sukuria tikslias pikselių lygmens segmentavimo kaukes, kurios pateikiamos kaip vaizdinės uždangos ant originalaus vaizdo. Tai leidžia tiksliai nustatyti objektų formas ir ribas.
Documentation
Model: https://drive.google.com/drive/folders/1qlNphAlYMQ1DBZ7Amcx2uUNI4cQ0TOQ7?usp=drive_link