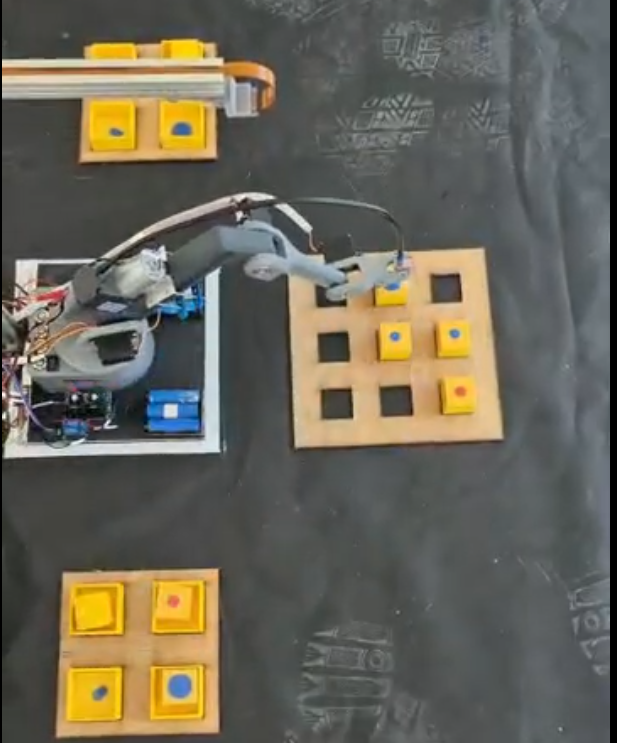
Bu proje, bilgisayar görme teknolojisiyle donatılmış bir robot kolu kullanan otonom bir ayırma istasyonunu sergilemektedir. Raspberry Pi 5 ve yüksek çözünürlüklü bir kamera kullanan sistem, nesneleri görsel özelliklerine (renk/şekil) göre
tanımlamaktadır. Nesneler tespit edildikten sonra, robot kolu pnömatik vakumlu tutucu yardımıyla nesneleri alır ve bunları belirlenen hedef bölgelere ayırır. Bu sistem, gerçek hayattaki bir endüstriyel otomasyon hattını simüle ederek yapay zeka teorisi
ile pratik mekanik uygulama arasındaki boşluğu doldurmaktadır.
