
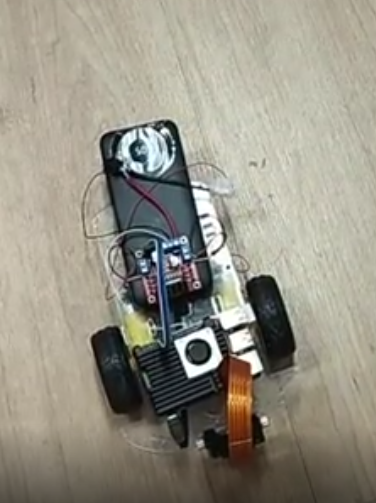
Este proyecto utiliza una Raspberry Pi 5, una Pi Camera y un kit de robot 2WD con un controlador de motores L298N para reconocer tres tipos de materiales y mover el robot por diferentes trayectorias según el material detectado.
En lugar de utilizar un modelo de IA preentrenado, el sistema realiza una clasificación de materiales en tiempo real mediante técnicas de visión por computador (OpenCV), basándose en:
- Brillo (canal V en HSV)
- Saturación del color (canal S en HSV)
- Densidad de bordes (detección Canny)
El sistema clasifica los materiales como:
- Papel
- Plástico
- Metal
Muestra la imagen en vivo de la cámara y el nombre del material predicho en pantalla.
Enciende un LED diferente para cada material (por ejemplo: Verde, Amarillo, Rojo).
Hace que el robot ejecute un circuito de movimiento diferente:
- Material 1 (Papel)
- Girar 90° a la izquierda y avanzar 30 cm
- Material 2 (Plástico)
- Avanzar 30 cm
- Material 3 (Metal)
- Girar 90° a la derecha y avanzar 30 cm
El robot utiliza un chasis 2WD con controlador de motores L298N y se alimenta con una batería de 12V y un convertidor buck 12V→5V para la Raspberry Pi.