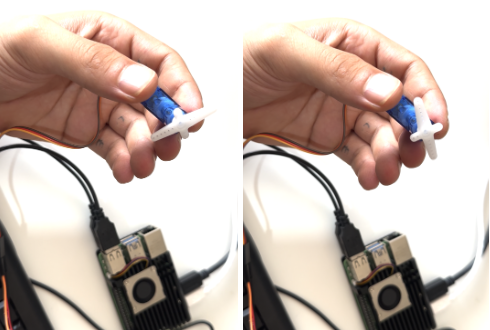
Este projeto apresenta aos participantes o controlo de movimento através de servomotores utilizando o Raspberry Pi 5. Com base na configuração anterior e no projeto de fazer piscar um LED, esta atividade demonstra como utilizar o sistema GPIO para enviar sinais PWM (modulação por largura de impulso) e rodar um servomotor para ângulos específicos. Os participantes aprendem como o código pode controlar o movimento, criando uma base para futuros projetos de automatização ou braços robóticos.
