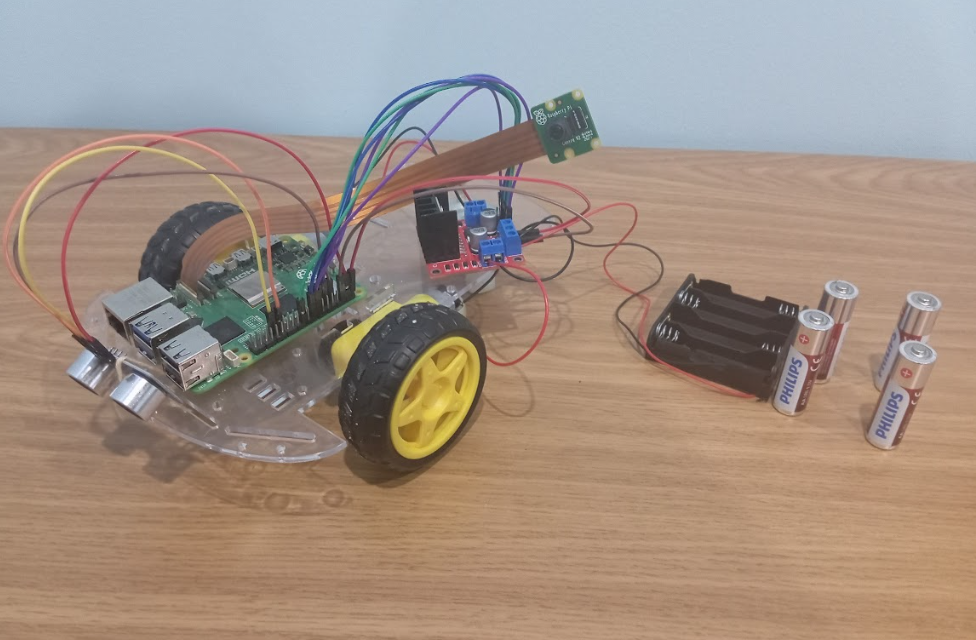
Bu proje, ultrasonik mesafe algılamaya dayalı engelden kaçınma mantığını kullanarak sürekli hareket edebilen, çok temel düzeyde otonom bir akıllı aracın geliştirilmesini ele alır. Sistem aynı zamanda çevrede bulunan atık malzemeleri, özellikle bardakları ve plastik şişeleri tanımlamak için yapay zekâ tabanlı nesne algılama teknolojisini kullanır. Robot, iki DC motoru kontrol ederek bağımsız biçimde hareket eder ve ultrasonik sensör yardımıyla çarpışmalardan kaçınır. Araç üzerindeki kamera bir atık nesnesi, örneğin plastik şişe algıladığında araç hareketini durdurur ve HTTP isteği üzerinden WhatsApp mesajı göndererek bildirim oluşturur. Bu işlem, akıllı bir atık toplama uyarı sistemini simüle eder. Bildirimi gönderdikten ve kısa bir süre bekledikten sonra araç otonom sürüş rutinine devam eder. Bu sistemin amacı, kamusal alanlardaki atık takibinin iyileştirilmesi için yapay zekâ ile robotiğin nasıl birleştirilebileceğini göstermek, sürdürülebilirlik bilincini artırmak ve yapay zekâ destekli otomasyonun uygulamalı olarak öğrenilmesini teşvik etmektir.
