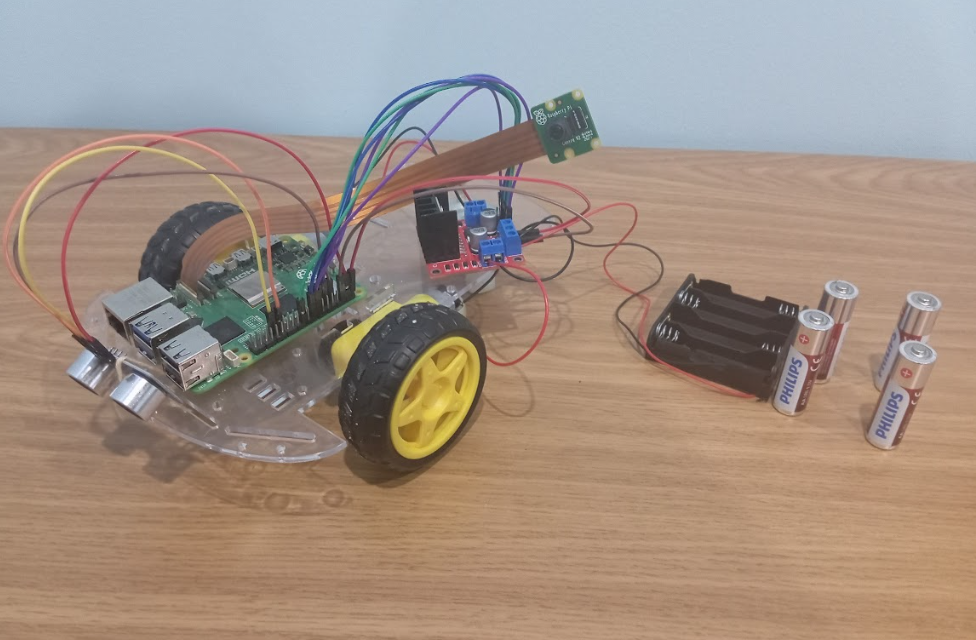
Este proyecto presenta el desarrollo de un vehículo inteligente autónomo muy básico capaz de circular de forma continua mediante lógica de evitación de obstáculos basada en detección ultrasónica de distancia, al tiempo que aplica detección de objetos con inteligencia artificial para identificar residuos en el entorno, específicamente vasos y botellas de plástico. El robot navega de manera independiente controlando dos motores de corriente continua y evitando colisiones mediante un sensor ultrasónico. Cuando la cámara integrada detecta residuos, como botellas, el vehículo detiene su movimiento y activa una notificación enviando un mensaje de WhatsApp mediante una solicitud HTTP, simulando un sistema inteligente de alerta para la recogida de basura. Tras enviar la notificación y esperar brevemente, el vehículo reanuda su rutina de conducción autónoma. La finalidad del sistema es demostrar cómo la IA y la robótica pueden combinarse para mejorar la monitorización de residuos en espacios públicos, promover la conciencia sobre sostenibilidad y fomentar la aplicación práctica de la automatización impulsada por IA.
