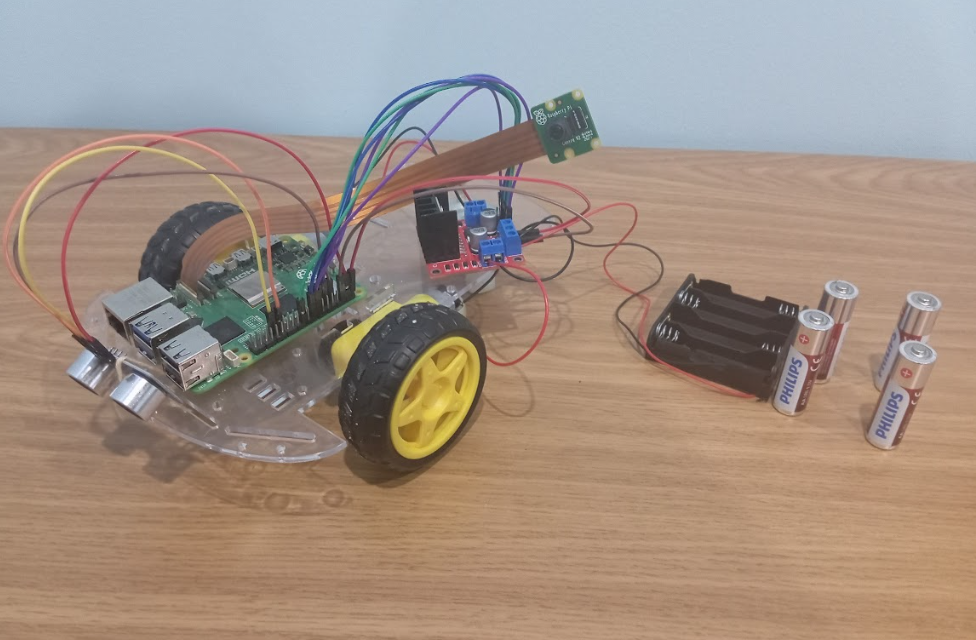
Овој проект претставува развој на многу основно автономно паметно возило способно за континуирано возење користејќи логика за избегнување пречки базирана на ултразвучно мерење на растојание, додека применува детекција на објекти со вештачка интелигенција за идентификување на отпадни материјали во околината - поточно чаши и пластични шишиња. Роботот се движи независно со контролирање на два DC мотори, избегнувајќи судири со помош на ултразвучен сензор. Кога вградената камера ќе детектира отпад (шишиња), возилото го паузира своето движење и активира известување со испраќање WhatsApp порака преку HTTP барање, симулирајќи паметен систем за предупредување за собирање ѓубре. По испраќањето на известувањето и краткото чекање, возилото ја продолжува својата рутина на автономно возење. Целта на системот е да демонстрира како вештачката интелигенција и роботиката можат да се комбинираат за да се подобри следењето на отпадот на јавни места, да се промовира свеста за одржливост и да се поттикне практична примена на автоматизација управувана од вештачка интелигенција.
