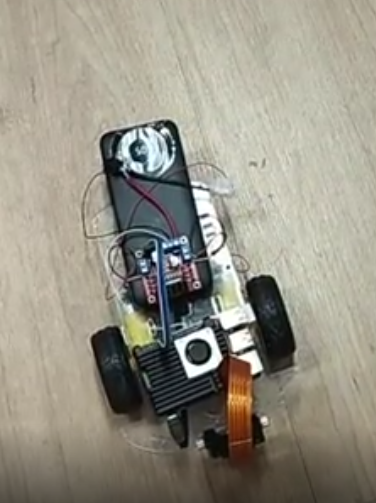
Este projeto utiliza um Raspberry Pi 5, uma Pi Camera e um kit de robô 2WD com controlador de motores L298N para reconhecer três tipos de materiais e deslocar o robô por diferentes trajetos consoante o material detetado. Em vez de utilizar um modelo de inteligência artificial previamente treinado, o sistema realiza a classificação de materiais em tempo real através de técnicas de visão computacional com OpenCV, com base em: - Brilho — canal V em HSV. - Saturação da cor — canal S em HSV. - Densidade de contornos — deteção de contornos Canny. O sistema classifica os materiais como: - Papel. - Plástico. - Metal. Apresenta no ecrã a imagem em direto da câmara e o nome previsto do material. Acende um LED diferente para cada material — por exemplo, verde, amarelo ou vermelho — e faz o robô executar um percurso distinto: - Material 1 — papel: virar 90° à esquerda e avançar 30 cm. - Material 2 — plástico: avançar 30 cm. - Material 3 — metal: virar 90° à direita e avançar 30 cm. O robô utiliza um chassis 2WD com controlador de motores L298N e é alimentado por uma bateria de 12 V e um conversor redutor de 12 V para 5 V para o Raspberry Pi.
