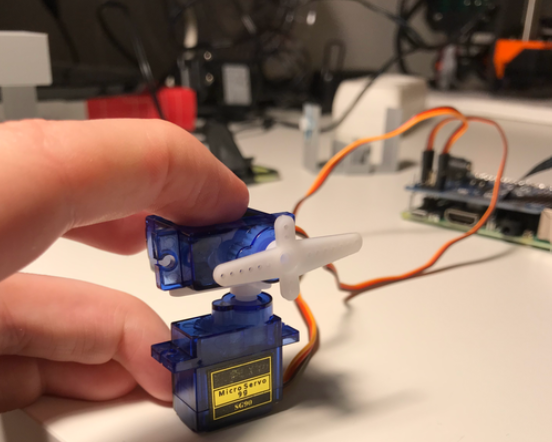
Το έργο παρουσιάζει την κατασκευή μιας βάσης κάμερας pan-tilt με Raspberry Pi και σερβοκινητήρες, η οποία ελέγχεται μέσω διαδικτύου. Οι χρήστες αλλάζουν απομακρυσμένα τον οριζόντιο και κατακόρυφο προσανατολισμό της κάμερας από μια ιστοσελίδα, ενώ παρακολουθούν ζωντανή εικόνα. Το Raspberry Pi λειτουργεί ως μικρός διακομιστής που μεταδίδει το βίντεο και δέχεται εντολές κίνησης από πλήκτρα της διεπαφής. Το έργο εισάγει στη ρομποτική, στην υπολογιστική όραση, στον έλεγχο σερβοκινητήρων και στις διαδικτυακές διεπαφές. Μπορεί να επεκταθεί με ανίχνευση προσώπου, παρακολούθηση κίνησης ή αυτοματοποιημένη επιτήρηση με AI.
