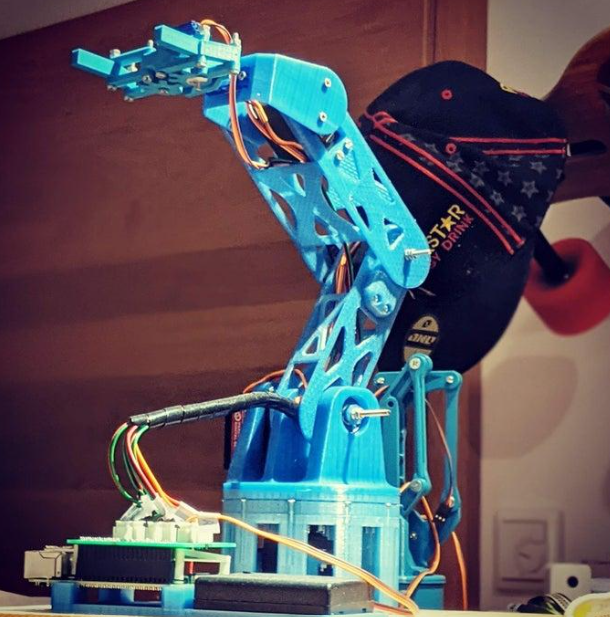
Šiame projekte kuriamas ir programuojamas robotinis manipuliatorius, valdomas naudojant Arduino mikrovaldiklį ir servovariklius. Manipuliatorius gali judėti keliomis ašimis ir atlikti paprastas objektų valdymo užduotis, tokias kaip objektų paėmimas, perkėlimas ir padėjimas į kitą vietą. Projekto metu dalyviai surinks robotinį manipuliatorių iš 3D spausdintų detalių, servovariklių ir mikrovaldiklio, o vėliau sukurs programą, leidžiančią tiksliai valdyti jo judesius. Taip jie praktiškai susipažins su robotikos, automatizavimo, įterptinių sistemų programavimo ir mechaninio projektavimo pagrindais. Papildomai projektą galima išplėsti integruojant kompiuterinę regą ir dirbtiniu intelektu pagrįstą objektų atpažinimą. Tokiu atveju manipuliatorius gebėtų automatiškai aptikti objektus, nustatyti jų padėtį ir atlikti pusiau autonomines paėmimo bei rūšiavimo užduotis.
