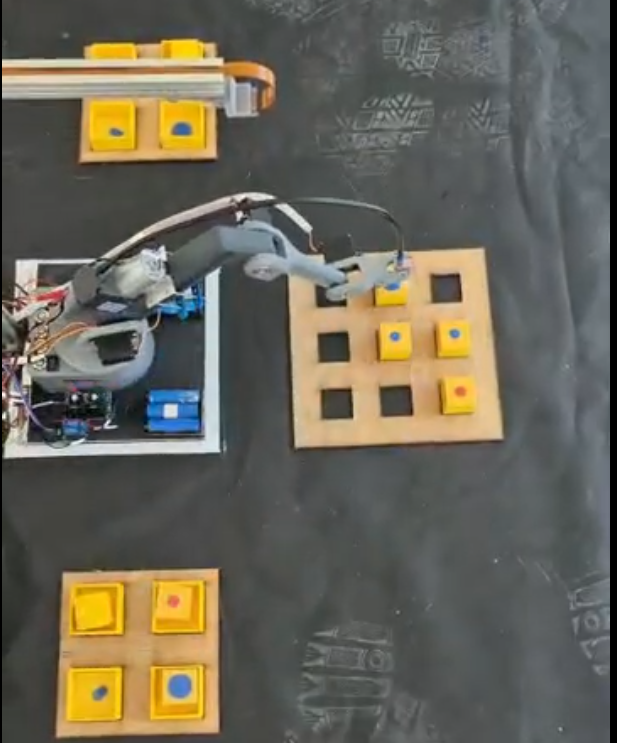
Šio projekto tikslas – sukurti autonominį robotinį manipuliatorių, naudojantį kompiuterinę regą ir dirbtinį intelektą, skirtą automatiškai atpažinti, paimti ir surūšiuoti objektus pagal jų savybes. Sistema, sukurta naudojant Raspberry Pi 5, kamerą ir robotinį manipuliatorių, realiuoju laiku analizuoja kameros vaizdą, identifikuoja objektus ir priima sprendimus dėl jų rūšiavimo.
