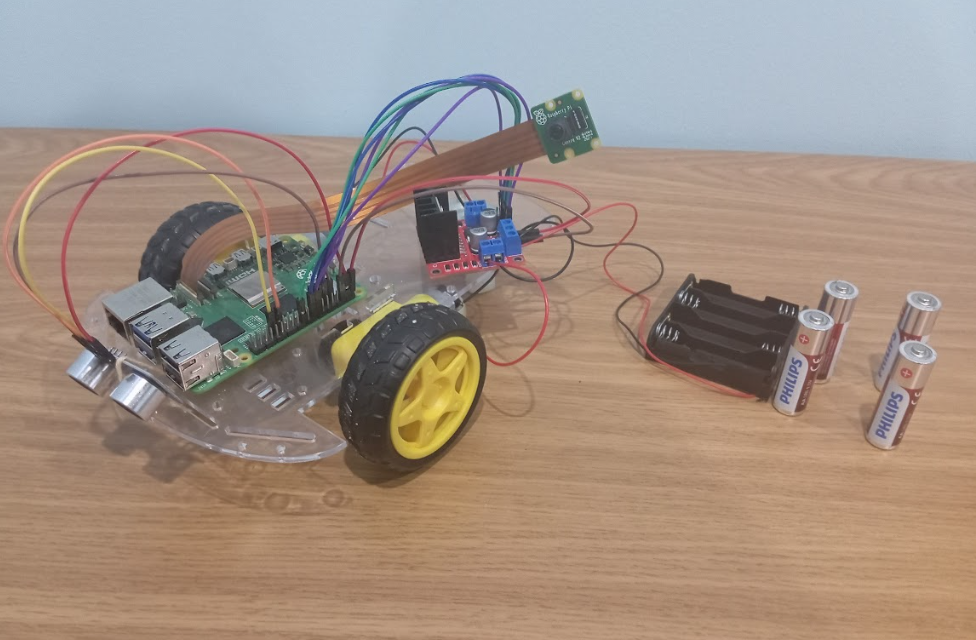
Šiame projekte kuriama paprasta autonominė išmanioji transporto priemonė, gebanti savarankiškai judėti naudodama kliūčių vengimo algoritmą, paremtą ultragarsiniu atstumo jutikliu, ir kartu taikyti dirbtinio intelekto objektų aptikimą, siekiant atpažinti aplinkoje esančias atliekas – pirmiausia plastikinius butelius ir puodelius. Robotas savarankiškai naviguoja valdydamas du nuolatinės srovės (DC) variklius ir išvengia susidūrimų naudodamas ultragarsinį jutiklį.
