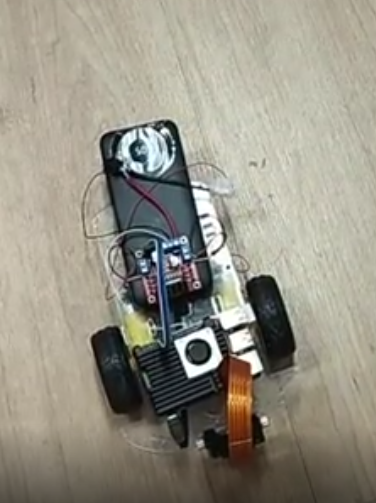
Το έργο χρησιμοποιεί Raspberry Pi 5, κάμερα Pi και ρομποτικό όχημα 2WD με οδηγό κινητήρων L298N, ώστε να αναγνωρίζει τρία είδη υλικών και να ακολουθεί διαφορετικές διαδρομές ανάλογα με το υλικό. Αντί για προεκπαιδευμένο μοντέλο AI, εφαρμόζει ταξινόμηση σε πραγματικό χρόνο με OpenCV, χρησιμοποιώντας φωτεινότητα, κορεσμό χρώματος και πυκνότητα ακμών. Τα υλικά ταξινομούνται ως χαρτί, πλαστικό ή μέταλλο. Στην οθόνη εμφανίζονται η ζωντανή εικόνα και η πρόβλεψη, ενώ ανάβει διαφορετικό LED για κάθε κατηγορία. Για το χαρτί το ρομπότ στρίβει αριστερά και προχωρά, για το πλαστικό προχωρά ευθεία και για το μέταλλο στρίβει δεξιά και προχωρά. Το όχημα τροφοδοτείται από μπαταρία 12V και μετατροπέα 12V σε 5V για το Raspberry Pi.
