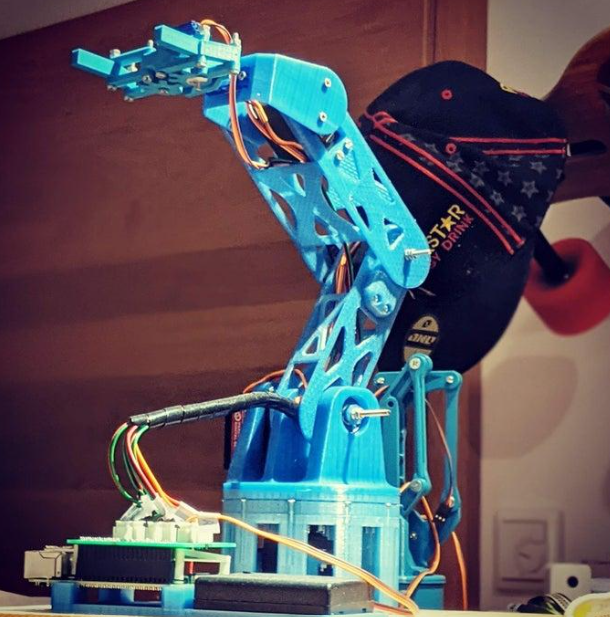
Bu proje, Arduino ve servo motorlarla kontrol edilen bir robot kolun yapımını ve programlanmasını içerir. Robot kol, birden fazla eksende hareket edebilir ve nesneleri alma ve yerleştirme gibi basit manipülasyon görevlerini gerçekleştirebilir. Öğrenciler, 3D baskılı parçalar, servo motorlar ve bir mikrodenetleyici kullanarak mekanik bir robot kolu monte eder ve ardından hareketlerini kontrol etmek için programlarlar. Proje; robotik, otomasyon, gömülü programlama ve mekanik tasarım konularını öğrencilere tanıtır. İsteğe bağlı olarak sistem, bilgisayarlı görü ve yapay zekâ tabanlı nesne algılama özellikleriyle genişletilerek yarı otonom bir robotik sistem hâline getirilebilir.
