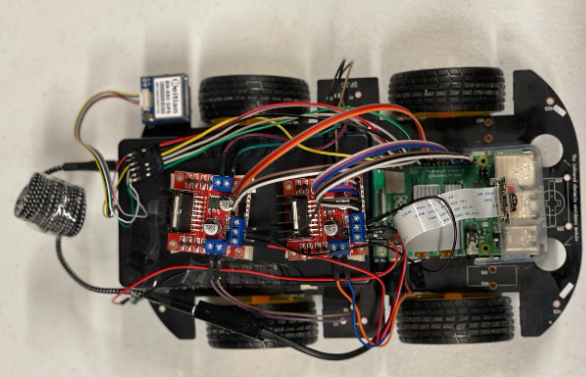
Este proyecto demuestra cómo construir un coche robótico teledirigido utilizando una Raspberry Pi. El vehículo puede controlarse de forma inalámbrica mediante una interfaz web, un teléfono inteligente o un ordenador. El sistema utiliza una microcomputadora Raspberry Pi conectada a controladores de motor y motores de corriente continua, lo que permite controlar la dirección y el movimiento del coche en tiempo real. Este proyecto introduce al alumnado en robótica, sistemas embebidos, control inalámbrico y programación básica. También puede ampliarse con visión por computador y algoritmos de IA, transformando el vehículo en un prototipo de robot autónomo.
