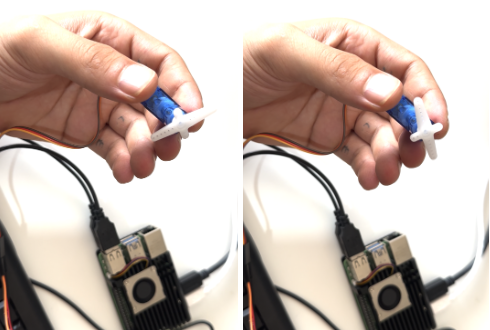
Este proyecto introduce a las personas participantes en el control del movimiento mediante servomotores utilizando Raspberry Pi 5. Basándose en la configuración previa y en el proyecto de parpadeo de un LED, esta actividad demuestra cómo utilizar el sistema GPIO para enviar señales PWM (modulación por ancho de pulso) y girar un servo hasta ángulos específicos. Enseña cómo el código puede controlar el movimiento y constituye la base para futuros proyectos de automatización o brazos robóticos.
