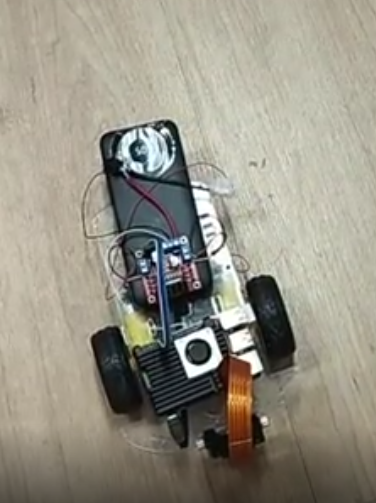
Bu proje; Raspberry Pi 5, Pi Kamera ve L298N motor sürücülü 2WD robot kiti kullanarak üç farklı malzeme türünü tanımayı ve algılanan malzemeye göre robotu farklı güzergâhlarda hareket ettirmeyi amaçlar. Sistem, önceden eğitilmiş bir yapay zekâ modeli kullanmak yerine OpenCV tabanlı bilgisayarlı görü teknikleriyle gerçek zamanlı malzeme sınıflandırması yapar. Sınıflandırma şu özelliklere dayanır: * Parlaklık: HSV renk uzayındaki V kanalı * Renk doygunluğu: HSV renk uzayındaki S kanalı * Kenar yoğunluğu: Canny kenar algılama yöntemi Sistem malzemeleri şu şekilde sınıflandırır: * Kâğıt * Plastik * Metal Canlı kamera görüntüsünü ve tahmin edilen malzemenin adını ekranda gösterir. Ayrıca her malzeme türü için farklı bir LED yakar. Örneğin yeşil, sarı ve kırmızı LED kullanılabilir. Robot, algılanan malzemeye göre farklı bir hareket rotası uygular: * Malzeme 1 — Kâğıt: 90 derece sola döner ve ardından 30 cm ileri gider. * Malzeme 2 — Plastik: 30 cm ileri gider. * Malzeme 3 — Metal: 90 derece sağa döner ve ardından 30 cm ileri gider. Robot, L298N motor sürücüsüne sahip iki tekerlekli bir şasi kullanır. Sistem 12 V batarya ile beslenir ve Raspberry Pi için gerilimi 12 V’tan 5 V’a düşüren bir buck dönüştürücü kullanılır.
